科技永不停步,我們亦然
經過驗證的 Mini-ITX 平台,專為工業、邊緣和嵌入式系統環境的可靠部署而設計。

控制邊界 · 傳統 I/O · 資料完整性
智慧製造硬體必須將現有機台、確定性控制器、感測器、攝影機、資料庫及廠區網路相互串聯,同時不得將監控運算與經過驗證的機台控制或安全功能混為一談。.
PLC、運動控制器和安全控制器各自擁有經過驗證的控制迴路。工業電腦則可處理這些控制邊界範圍內的 HMI、視覺系統、資料記錄、通訊協定閘道、資料庫、診斷及分析等任務。.
較舊的機器可能會採用 RS-232、RS-485、Modbus RTU、離散 I/O 或廠商專有通訊協定。請記錄其電氣模式、引腳配置、波特率、隔離方式、通訊協定角色以及軟體所有權。.
機器流量、工程存取、攝影機、製造執行系統(MES)、歷史資料庫及雲端上傳通道不應共用同一條未受管理的路徑。請定義虛擬區域網路(VLAN)、路由、防火牆政策、時間同步、監控及復原機制。.
組裝 · 視覺 · 狀態監測 · 數據樞紐
原始頁面著重於生產線、互聯倉庫、預測性維護以及機器資料樞紐。在移除未獲支援的延遲、錯誤、正常運作時間及效率百分比後,這些應用仍保留不變。.
在生產線旁收集控制器狀態、掃描器資料、產量、警報及品質檢測結果。設定掃描週期、標籤率、資料庫寫入、網路路徑及重新啟動順序。.
在選擇運算資源之前,請先確認地圖攝影機數量、介面、解析度、觸發條件、曝光、照明、推論或演算法執行時間、剔除輸出、影像保留、網路流量以及系統恢復能力。.
透過適當的資料擷取(DAQ)硬體,擷取振動、溫度、電流或控制器資料。定義採樣率、感測器訊號處理、時間戳記、儲存、特徵提取、警示邏輯及模型更新。.
彙整 PLC、CNC、機器人、測試儀及感測器的資料,以供歷史資料庫、製造執行系統(MES)、整體設備效率(OEE)、可追溯性或分析之用。定義通訊協定所有權、標籤數量、輪詢頻率、緩衝設定、資料保留時間及上行頻寬。.
標準 · 時序 · 運算 · 網路
這些是協定與元件的參考值,並非適用於所有主機板的通用規格。量產版本必須採用已選定的主機板、控制器、網路介面卡、收發器、軟體堆疊、機箱,以及機器驗證資料。.
| 工程項目 | 參考值 | 設計邊界 |
|---|---|---|
| Mini-ITX 規格 | 170 × 170 公釐 | 電路板區域仍須預留空間,以容納序列接頭、區域網路(LAN)、儲存裝置、記憶體、PCIe、直流電源、線纜佈線、散熱片,以及機箱的間隙。. |
| Intel N100 參考設計 | 4C / 4T;3.40 GHz;6 W TDP | 此計算方式適用於緊湊型閘道器或人機介面(HMI)的規格選型。系統總功耗還包含記憶體、儲存裝置、網路介面卡(NIC)、USB、序列裝置、轉換損耗及散熱所需功耗。. |
| EtherCAT 參考手冊 | 週期 ≤100 µs;同步時間 <1 µs | ETG 會公布這些協定功能。PC 控制器仍須驗證 NIC、主堆疊、核心、拓撲結構、裝置數量、CPU 負載以及最壞情況下的抖動。. |
| PROFINET IRT | 預設值為 250 µs;若搭配適當硬體,則為 31.25 µs | PI 文件規定 IRT 級系統的抖動值為 1 µs。控制器、裝置、交換器、拓撲結構、配置及符合性等級均須支援此項時序要求。. |
| Modbus RTU 幀結構 | 最大幀長 256 位元組;靜默時長 ≥3.5 個字元 | 當傳輸速率超過 19,200 bit/s 時,《Modbus 指南》建議字元間間隔為 750 µs,幀間間隔為 1.75 ms。. |
| 10GbE 連線 | 每條乙太網路鏈路名義速率為 10 Gb/s | 應用程式的吞吐量取決於網路介面卡 (NIC) 控制器、PCIe 通道、封包大小、驅動程式、CPU、交換器、通訊協定、儲存裝置以及同時發生的流量。. |
機械 · 控制 · 邊緣 · 工廠系統
製造業的邊緣電腦應在與控制器交換資料時,避免在未經明示的情況下,擅自接管機器安全或確定性迴路。應針對各層級分別明確定義控制權、資料所有權、時間來源、憑證及復原機制。.
串列 · CAN · 以太網 · USB · PCIe
針對機器埠、攝影機、儲存裝置、服務存取、網路及擴充功能,建立一份 I/O 矩陣。記錄控制器、電力模式、頻寬、驅動程式、隔離、通訊協定、纜線、開機狀態及故障恢復機制。.
閘道器 · 願景 · 無風扇邊緣運算
在確定通訊協定負載、攝影機串流、人機介面(HMI)軟體、資料庫寫入、分析功能、擴充性、網路流量、電源、機櫃溫度、作業系統、復原方式及生命週期後,再選擇平台。.
| 部署 | 起點 | 篩選邏輯 |
|---|---|---|
| 人機介面 (HMI)、閘道器、記錄、機器資料 | Intel 平台 | 優先處理 x86 軟體、序列埠驅動程式、乙太網路、儲存裝置、顯示裝置、看門狗、電源狀態,以及機櫃的持續熱管理。. |
| 視覺檢測或局部推論 | 支援人工智慧的平台 | 在進行選型前,請先確定相機數量、型號或演算法、執行時間、記憶體、輸入頻寬、延遲目標、儲存空間、加速器軟體、功耗及散熱需求。. |
| 密封式或低維護型櫃體 | 無風扇平台 | 驗證熱傳導路徑、持續工作負載、機櫃環境溫度、儲存溫度、粉塵負荷、安裝方向、直流電源、維護通道及調速機制。. |
板卡入門 · 工程案例
請將這些開發板作為架構設計的起點。具體的處理器型號、埠映射、網路控制器、儲存裝置、擴充功能、電源、BIOS、軟體映像檔以及運作限制,仍需依據量產 SKU 的決策而定。.
| 起跑台 | 最適合 | 關鍵檢查 |
|---|---|---|
| 10-COM 工業級 Mini-ITX | 舊式機器閘道器、電表匯總裝置、掃描器、服務終端機,以及大量使用串列通訊的工廠設備。. | RS-232/422/485 模式、連接器對應表、隔離、終端匹配、COM 編號、同時傳輸、驅動程式套件、纜線佈線方案,以及維護埠預留。. |
| 機器視覺 Mini-ITX | 採用多台 USB 攝影機、雙 LAN 資料擷取、本地端影像處理及機器結果輸出的檢測站。. | 攝影機拓撲、觸發機制、頻寬、幀率、演算法執行時間、儲存寫入、照明控制、網路路徑、拒接時機及熱測試。. |
| Intel N100 工業級 Mini-ITX | 緊湊型人機介面(HMI)、通訊協定閘道器、資料記錄器、維護控制台,或低功耗邊緣節點。. | 4C/4T 處理器、6 W TDP 參考規格、記憶體、儲存裝置、區域網路控制器、序列埠需求、作業系統映像檔、直流輸入、機箱,以及持續性工作負載。. |
測試目標:十個已記錄且具有固定裝置分配的 COM 通道。需驗證電氣模式、通訊協定時序、隔離、埠號編排、並行輪詢、纜線故障、重新連線,以及一條預留服務路徑。.
協定參考:IRT 更新時間為 250 µs,若搭配適當硬體,可降至 31.25 µs。請驗證控制器、交換器、裝置、拓撲結構、同步性、CPU 負載以及最壞情況下的抖動。.
ETG 目標週期為 100 µs 或以下,同步精度低於 1 µs。請將這些視為網路能力;需對主電腦、網路介面卡、通訊協定堆疊、裝置數量及應用程式時序進行驗證。.
兩條 10GbE 鏈路可提供 20 Gb/s 的名義總鏈路速率。實際持續吞吐量仍取決於 PCIe 資源、網路介面卡 (NIC)、封包大小、CPU、儲存裝置、交換器以及通訊協定開銷。.
《製造工程評論》
請提供設備清單、PLC、通訊協定、循環目標、序列映射、攝影機、儲存裝置、網路拓撲、作業系統映像、軟體堆疊、電源、機櫃、環境條件、恢復方法、生命週期、數量及驗證範圍。.
SEO 常見問題
智慧製造將機器、控制器、感測器、軟體及生產數據相互連結,使工廠全域內的設備狀態、品質、維護及製程資訊得以被測量、分析並據此採取行動。.
「智慧製造」指的是互聯的生產系統與以數據為導向的營運模式。「工業 4.0」則是涵蓋網路物理系統、工業物聯網(IIoT)、互通性、分析、自動化及數位整合等領域的更廣泛工業轉型框架。.
工業物聯網將感測器、機器、閘道器及軟體相互連結,以實現遙測、狀態監控、可追溯性、能源數據、維護及生產分析等功能。然而,介面與通訊協定仍需針對特定系統進行整合。.
預測性維護利用振動、溫度、電流、壓力或控制器事件等狀態數據,來評估設備的劣化程度。要獲得有用的結果,必須具備正確的感測、採樣、基準線、模型以及維護工作流程。.
邊緣運算在設備附近處理資料,用於執行本地篩選、視覺處理、緩衝、警報及分析。當工廠或雲端連線中斷時,它能減少上游流量,並維持特定功能的運作。.
請存取我們的技術部落格,取得有關智慧型製造、預測性維護和 IIoT 整合的專家文章、使用案例和教學。
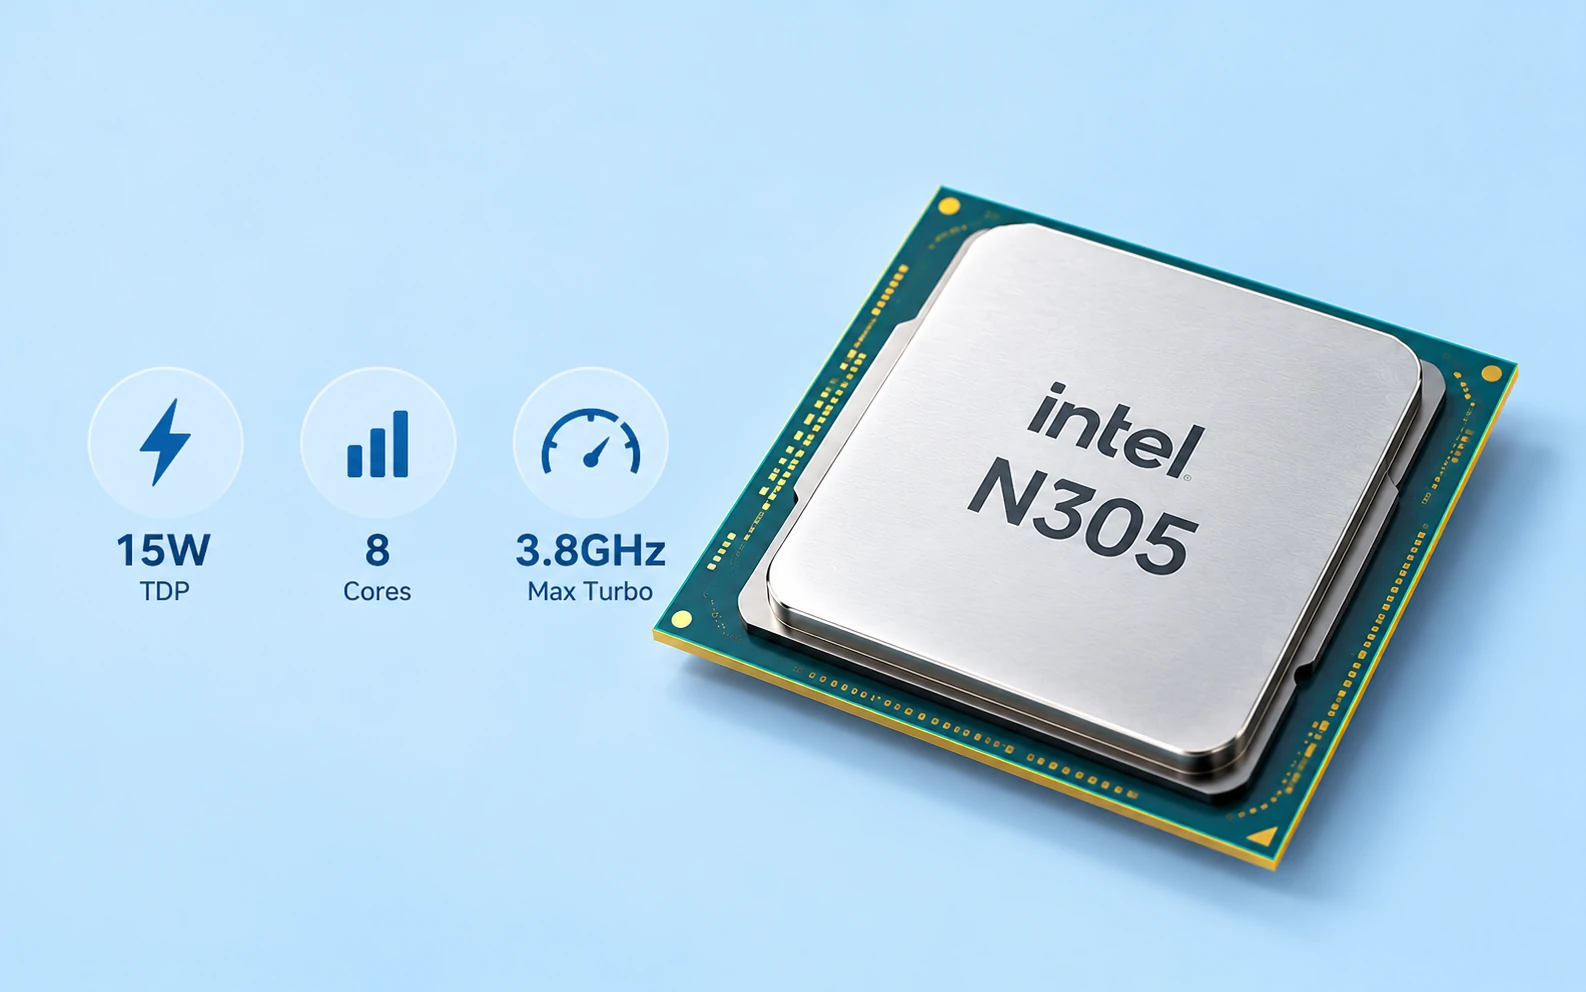
Intel N305 的功耗取決於完整的硬體配置。雖然 Core i3-N305 的額定 TDP 為 15W,但獨立測試顯示,整套系統在閒置狀態下的功耗最低可達 3.9W……


